-
メール
etite@sina.com
-
電話
18939778618
-
住所
蘇州市呉中区北官渡路38号7号棟
蘇州意徳特機械有限公司
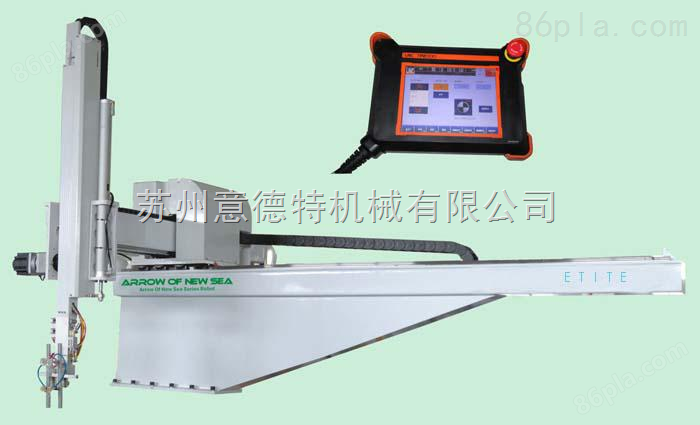
さんじくがたマニピュレータ
ネゴシエーション可能更新01/12
- モデル
- メーカーの性質
- 生産者
- 製品カテゴリ#セイヒンカテゴリ#(product category)#(product)#(product)#(product)(product)(product)(prod
- 原産地
概要
工業用三軸式ロボットハンドは400-4000 Tonの各型プラスチック射出成形機に用いられ、3軸ACサーボ駆動である。完成品のアームは製品と水口を取り出し、上下のアーム構造はすべて2節式である。取り出し時間1.5 sec、全サイクル時間12 sec、Z大荷重100 kg(完成品と治具を含む)。宅配便の取り出しや多様な取り出しに応用されており、特に自動車のバンパー、ドアパネル、モールディングなどの長尺形状の製品。
製品詳細
さんじくがたマニピュレータインストールに関する考慮事項:
1、2台の隣接する射出成形機におけるロボットハンドの取り付け方向を明確にしなければならない。
2、すべての動作と運動は射出機の安全ドアの開閉を妨げない。
3、ロボットハンドのすべての直線、回転などの動作は現場で設定することができ、一定の誤差範囲に設定することができ、設定値の誤差を超えると、直ちに警報して動作を停止し、タッチパネルにその故障情報を表示する。
4、射出成形機またはロボットが故障した場合、射出成形機とロボットは互いにロックされる。すなわち、ロボットが故障した場合に射出成形機が停止する、同様に射出成形機が故障した場合も、ロボットハンドは動作を停止します。
5、腕に衝突防止機能がある:誤操作が発生した場合、プログラムには自動衝突防止機能が設けられ、モーターのトルクに基づいて自動的に判断して動作を停止し、損失を小さくすることができる。
6、ロボットハンドと射出機の動作は一致しており、衝突も射出機の動作に干渉することはなく、ロボットハンドの動作によって射出機の生産周期が過度に延長されることもない。
7、射出成形機が停止した場合(故障停止、正常停止、金型交換、設備メンテナンスなど)、手動でロボットを安全位置またはその他必要な位置に置くことができる、金型交換や設備修理作業の妨げになりません。
8、ロボットハンドに故障が発生した場合(例えば、不行き届き、製品が取り外されていない、製品が落下しているなど)は直ちに警報を発し、タッチスクリーンにその故障を表示し、迅速に排除するのに便利である。<<射出成形ロボットの生産設計におけるポイント
9、ロボットハンドに離型剤噴霧システムを含める必要がある製品があり、離型剤を噴霧することは型開後にキャビティ(ノズル角度調整可能)に正確に噴霧することができ、使用量を調節することができ、噴霧頻度を設定することができる。
10、つまり、すべてのパラメータとデータの設定はコンピュータを通じて設定と修正を行って、それからロボットシステムに伝えて実行することができて、ロボットに直接パラメータとデータを設定することもできます。
さんじくがたマニピュレータメンテナンス:
1、ガイドレールとベアリング
すべての軸におけるガイドレールとベアリング洗浄、優れた滑らかな機能を維持しなければならない。ロボットハンドが塵埃が充填された環境で動作している場合、ガイドレールを常に整理する必要があります。もしあなたが金属の破片や粉末を発見したら、滑らかではないことを示すかもしれません。適切な滑らかさを確保するためには、適切な線形ガイドシステムが非常に重要であり、ほとんどのロボットは能動的な滑らかなシステムとタイミング交換を必要とする部品を持っている。
2、ロボットサイクル周期
射出成形機のマニピュレータの優れた運転を堅持する鍵の1つは簡単な調査と耳を傾けることで、マニピュレータ全体の運転の多くの情報を暴露することができる。ロボットハンドは詳細な動作作業を経て、ハウリング、カチッという音などの異常な音に耳を傾け、これらは軸受が正常に回転できないか、または他の部材が接着されていることを示している。ロボットハンドの接続は、動力ケーブルと真空ホースが取り付けられたガイドレールに沿って運動すると、正常なカチカチ音が宣言されますが、この音は滑らかで安定しています。調査可能な軸受を確認し、滑らかに回転することを確認します。摩耗やデマンド調整の兆候を確認して耳を傾けるだけで、ロボットの良質な運転状況を維持するのに大きく役立ちます。
3、駆動システム
マニピュレータが取付棚-伝動歯車で駆動する場合は、運転中に躊躇や揺れが発生しないか注意してください。滑らかで滑らかな動作以外のすべての動作は、駆動系が破損しているか、内部に異物が保管されていることを示すことができます。射出成形ロボットはプレスロボットに比べず、下向き運動を推進する際に、取付梁と伝動歯車の間の動作や歯の隙間を迅速に見る方法は、運動アームを押して、異常な運動を感じる(往復動作が異なる)ことである。しかし、正常なメーカーの公役精度は非常に高いため、本実験方法は非常に不正確になるだろう。梁と伝動歯車を取り付けることに疑問があるかもしれませんが、比較的良い方法は長距離の磁気テーブルを使うことです。メーカーの説明書に従って歯間を調整した後、シャフトの全ストロークを見て、取付梁と伝動歯車の間にあまりきつくない現地を確保する。バックラッシュが調整できない場合は、マウントラックとドライブギアが摩耗し、交換が必要になる可能性があります。マウントラックとドライブギアを補修する必要がある場合は、2つの部材を一緒に交換して、長期的な機能を確保します。ベルト駆動のシャフトについては、ベルトが摩耗して落下する屑や自身の危害に注意してください。滑車をよく見て、ベルトコンベアの資料に由来するほこりの兆候に注意してください。コンベアとドライブプーリ、溝車の*が行に配置されていることを確認します。方向が逆になったベルトは非常に速く摩耗します。ベルト駆動のシステムであれば、メーカーの説明書に従ってベルト自体のプリロードを見ることができます。これらの基準は、プーリに対してベルトの詳細な方位における適切な誤差量を通知します。
4、空気圧システム
多軸サーボ駆動を含めて、回転腕と真空把持動作があれば、ほとんどのロボットハンドに空気圧機能があります。濾過調圧弁ユニットの吸盤には細心の注意を払い、その中に水が溜まると、通過系の圧縮ガス源の湿度が大きすぎることを示している。少量の水ガスの存在はいずれも空気圧弁とアクチュエータに伝達され、酸化と内部汚染を構成し、最終的には調圧弁の接着やアクチュエータの断続的な接着や故障を引き起こす可能性がある。吸盤にアクティブ除湿システムが装備されていれば、吸盤上の汚染や変色も水蒸気が除去される前に増加していることを示している。仮に吸盤に水が集めれば、時間が短くてもシステムに入ることができ、上記の疑問を構成する。エアホースに有形の損傷があることに注意すれば、システムに漏れがあるかもしれません。もし気圧回路が通常の操作圧力で空気を満たし、回路のどこかに漏れが現れているならば、顕著な音を発見しやすく、漏れの方位を判断するのに役立つはずです。